8月12日至15日,第十二届GNSS监测评估技术研讨会暨具身智能导航前沿发展报告会在济南举办。会议聚焦国家“十五五”规划重点领域,汇聚省内外空天信息、智能导航、具身智能等领域专家学者,搭建高水平学术交流、技术研讨与成果对接平台。本次会议由山东省自动化学会、智能空间信息国家级重点实验室弹性PNT联合研究中心联合主办,齐鲁空天信息研究院(济南空天信息山东省实验室)、中国科学院空天信息创新研究院、山东大学、山东科技大学、空天信息大学(筹)、Satellite Navigation期刊共同承办。
会议覆盖GNSS、具身智能两大核心板块创新和产业热点,共46个报告,推动具身智能与卫星导航融合发展。
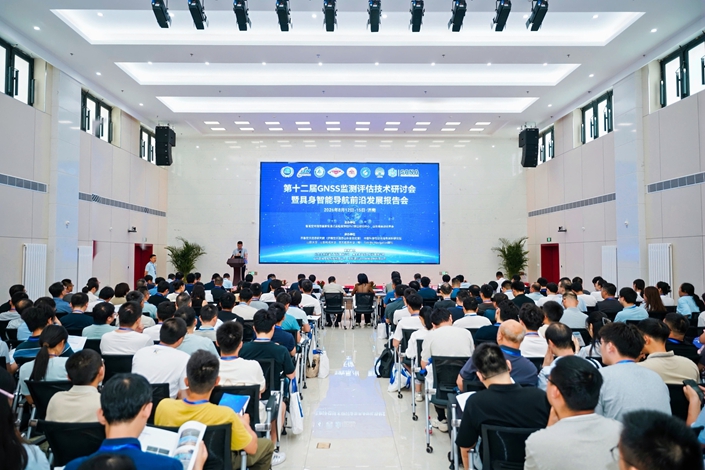
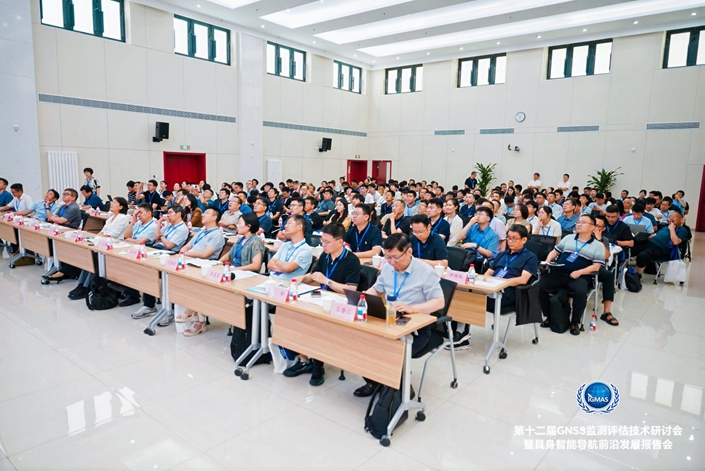
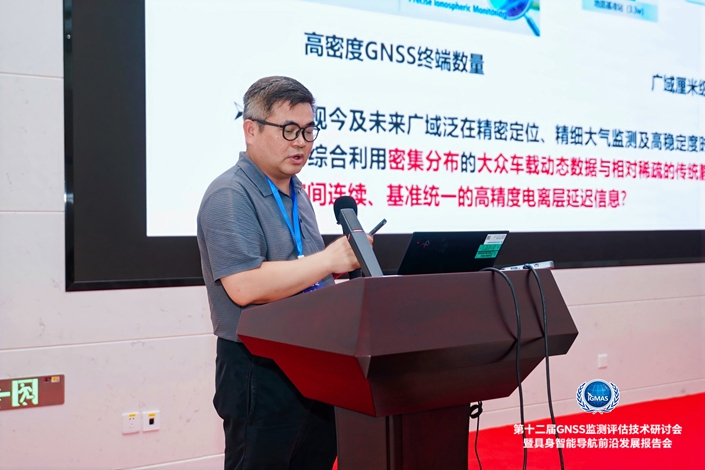
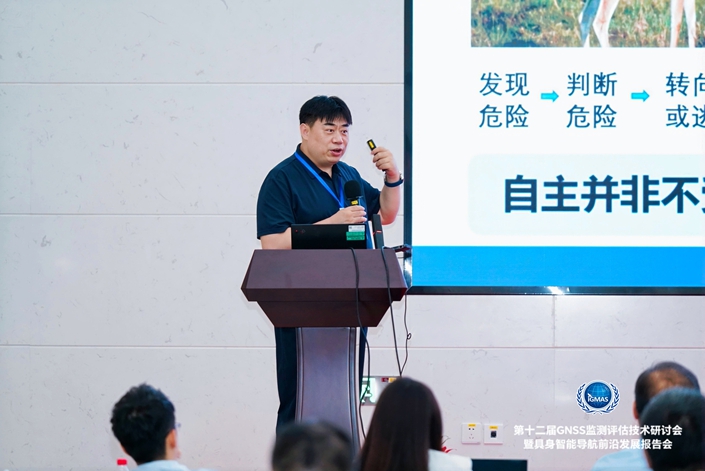
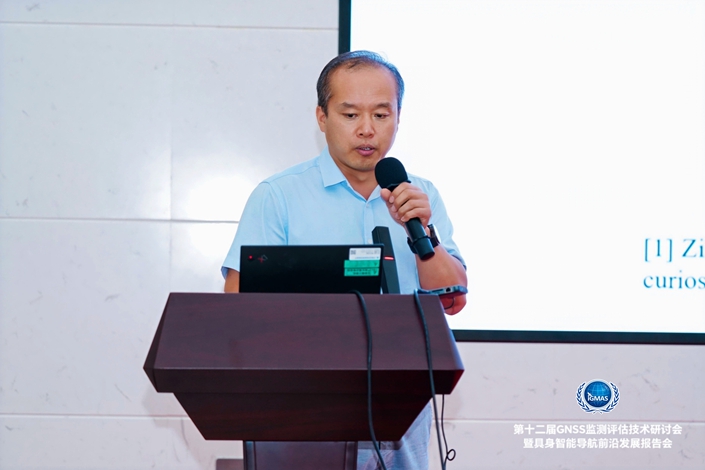
GNSS板块聚焦iGMAS数据产品及创新应用、GNSS监测评估方法与技术、GNSS精密产品生成关键技术、卫星导航干扰与欺骗感知技术四个主题。中国科学院精密测量科学与技术创新研究院研究员袁运斌以《卫星精密定位及其大气效应控制理论/方法拓展与应用研究》为题,分享了在GPS/GNSS精密定位定轨与空间大气效应控制研究,在电离层延迟改正、GNSS大气监测等领域的研究成果;山东大学教授李贻斌在报告《人形机器人发展战略分析》中介绍了机器人的发展史,分析了我国人形机器人面临的战略需求、主要问题、和未来发展目标与任务。同时中国测绘科学研究院、武汉大学、上海天文台、长安大学、上海华测导航技术股份有限公司、北京遥测技术研究所、国家授时中心、山东大学、华中科技大学、北京卫星导航中心、空天信息大学(筹)、香港理工大学、中国地质大学(武汉)、中移智行网络科技有限公司、中国电子科技集团公司第二十二研究所、交通运输部公路科学研究院、中山大学、全球连续监测评估系统的35名高校、科研院所、企业专家学者、青年科技工作者参会做报告,围绕国际GNSS监测评估系统发展前沿,开展卫星导航领域学术交流。
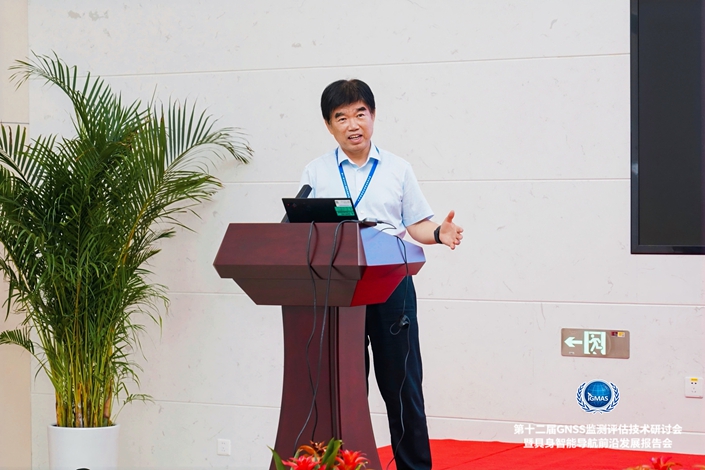
具身智能板块设置具身智能、仿生与类脑导航技术和具身智能与作业技能两大主题。具身智能、仿生与类脑导航技术聚焦以无人飞行器等以作业自主导航为核心的智能运动装备;具身智能与作业技能主题聚焦人形机器人、协作机器人等以作业技能学习为核心的智能作业装备。山东大学教授宋锐作报告《具身智能:从控制闭环到智能涌现—从“旧三论”“新三论”看具身智能的发展》,系统梳理了具身智能完整体系,阐述了具身智能呈现的六个发展趋势及未来突破需要同步建设四类基础能力、具身智能竞争的核心等问题。山东大学教授宋勇做报告《基于深度强化学习的机器人操作技能学习方法》,聚焦深度强化学习驱动的机器人操作技能学习,针对工业、家政、医疗协作机器人复杂实操痛点,提出创新算法框架。同时来自上海交通大学、山东科技大学、空天信息大学(筹)、中国科学院空天信息创新研究院、深圳逐际动力科技股份有限公司的11名高校、科研院所、企业的专家学者、青年科技工作者围绕领域内热点技术,交流技术趋势,分享研究成果。
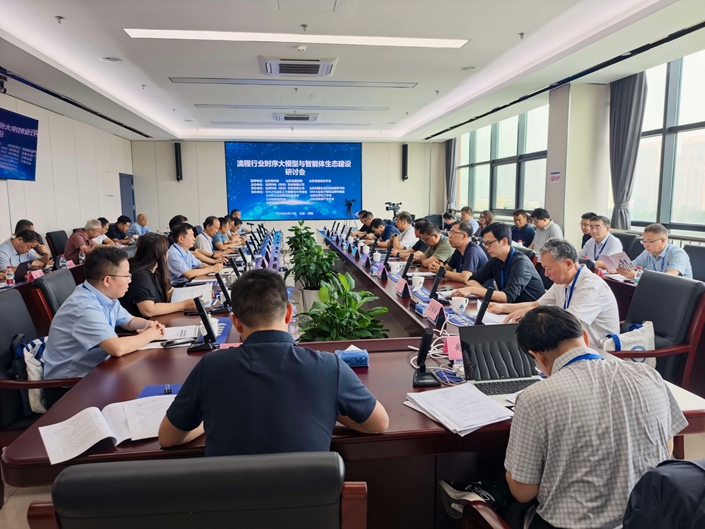
会议期间,同时举办流程时序大模型与智能体生态建设闭门研讨会,与会人员聚焦过程控制领域的智能优化学习,围绕流程行业时序大模型的平台建设、智能体研发等热点,交流新技术、研讨新范式,营建“时序大模型平台+智能体开发服务商+典型应用行业”的创新与推广生态,服务我省流程行业智能化应用提升。
本次报告会紧扣国家科技发展战略,立足科技、教育、人才三位一体发展布局,聚焦空天科技、具身智能等前沿热点方向,围绕技术发展趋势、科技创新难点、产业应用落地路径开展深度研讨,服务全国空天信息与智能导航领域高质量发展,推动山东省相关学科交叉融合、创新协同合作,夯实区域人才团队建设基础,助力山东承接国家重大科技能力布局,打造经济发展新引擎。
来自省内外空天科技、具身智能等相关领域的专家、学者、科技工作者、企业代表300余人参加现场会议。


